P-BFM laat G1 zijn beweging aanpassen aan trappen en hellingen
De besturing maakt onderscheid tussen de gewenste beweging en de uitvoering op een bepaalde ondergrond. Een dieptecamera helpt G1 om zijn stappen aan te passen.
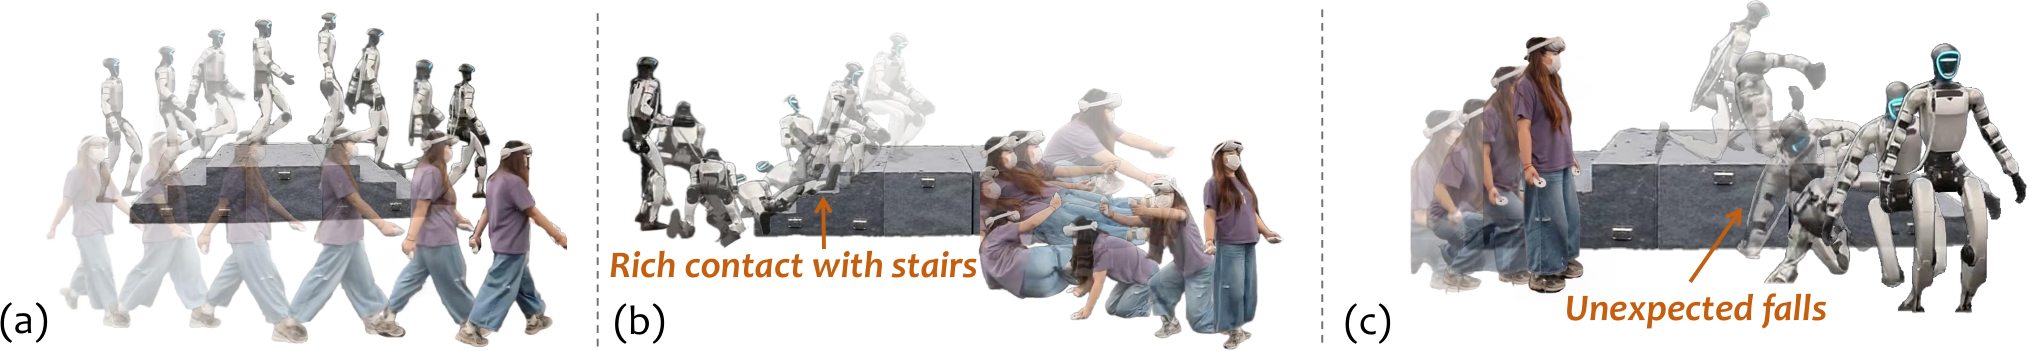
Xue Wang en medeonderzoekers presenteren P-BFM in een preprint van 11 oktober. De methode scheidt wat een robot moet doen van de manier waarop hij dat op een bepaalde ondergrond uitvoert. In fysieke demonstraties krijgt een G1 met een RealSense D435i-dieptecamera bewegingsinstructies via een menselijke bestuurder. De robot past zijn stappen aan trappen en hellingen aan, in plaats van de menselijke beweging letterlijk te kopiëren. Het team toont ook bewegingen op een verhoogd platform en herstel na een duw bij treden. De uitgebreide vergelijkende metingen komen uit simulatie. De fysieke demonstraties laten mogelijke toepassingen zien, maar leveren nog geen algemeen slaagpercentage voor onbekend terrein of langdurige inzet op.
Wat betekent dit?
Een robot die in verschillende gebouwen werkt, moet dezelfde opdracht kunnen uitvoeren op een andere vloer of trap. Deze aanpak onderzoekt hoe dat kan zonder voor iedere ondergrond opnieuw bewegingen aan te leren.
Bron: Xue Wang en medeonderzoekers, P-BFM ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.