REACT laat G1 korte contactbewegingen met mensen uitvoeren
Onderzoekers testen onder meer een high-five en een omhelzing met de eigen camera van de robot. In de proef slagen 31 van 50 pogingen.
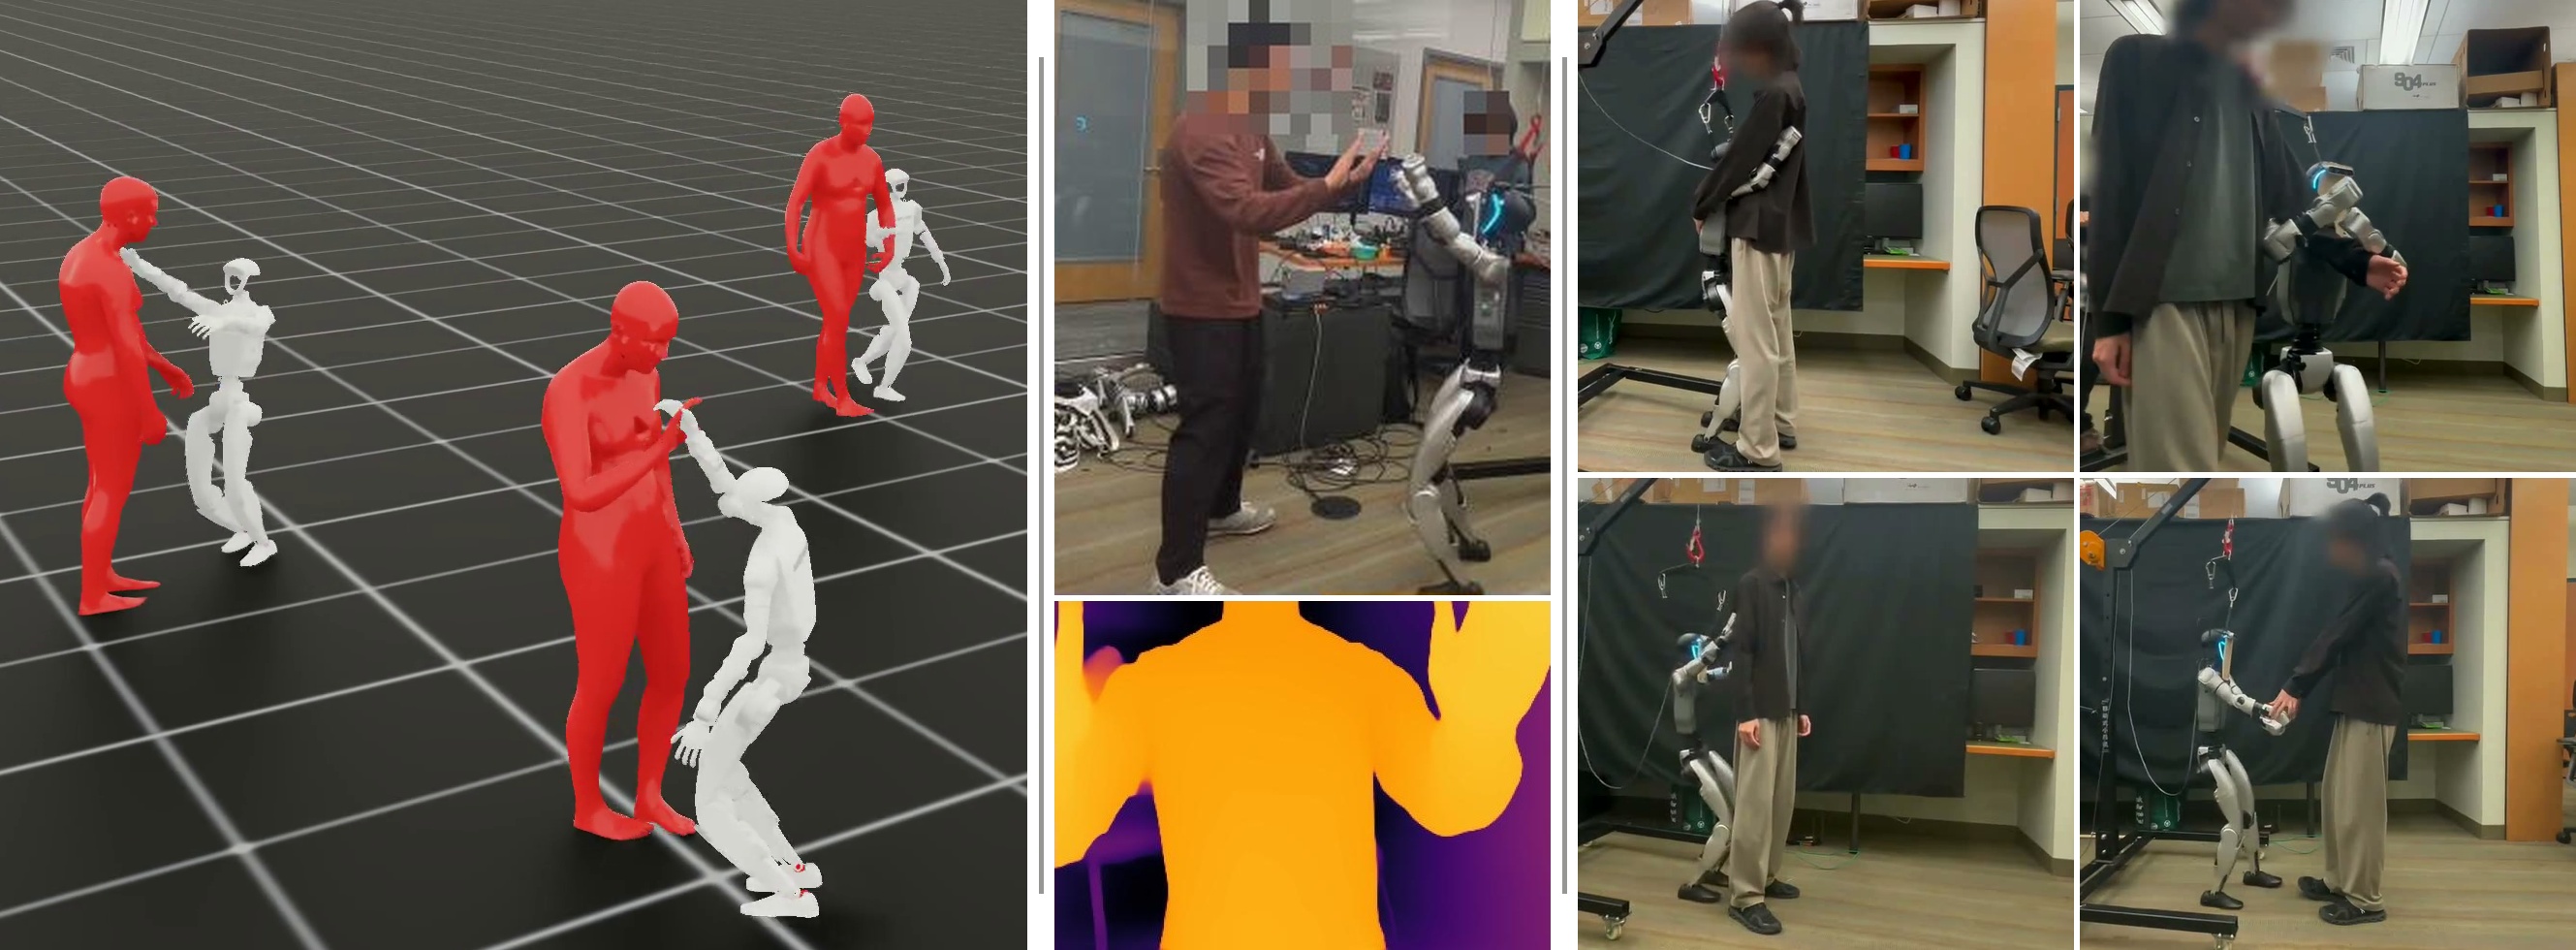
Onderzoekers van Carnegie Mellon en Keio presenteren REACT in een preprint van 20 oktober. Ze trainen bewegingsbesturing in simulatie met voorbeelden van contact tussen mensen. Op een fysieke Unitree G1 testen ze vijf korte interacties: een high-five, omhelzing, handdruk, klopje op de rug en inhaken van armen. De robot gebruikt zijn eigen camerabeeld en lichaamsmetingen, zonder bediening op afstand of externe bewegingsregistratie. De opstelling gebruikt een Intel RealSense D435; diepte wordt op de robot uit camerabeelden berekend. In tien pogingen per interactie slagen er samen 31 van de 50, volgens de taakcriteria van de onderzoekers. Het gaat om afgebakende laboratoriumproeven. De besturing bedient geen vingers en is niet onderzocht voor langdurig ondersteunen of dragen van mensen.
Wat betekent dit?
Reageren op nabij contact is een nuttige onderzoeksvraag. Voor toepassingen met mensen tellen ook contactkracht, voorspelbaarheid en gedrag bij mislukking; deze proef bewijst nog geen veilige zorgtoepassing.
Bron: Yuto Shibata en collega’s, Carnegie Mellon en Keio, REACT ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.