G1 plant lichaamscontacten om te klimmen en obstakels te nemen
ACP gebruikt lidar en een opgegeven doel om steunpunten te kiezen. De onderzoekers tonen ook fysieke ladder- en klimproeven.
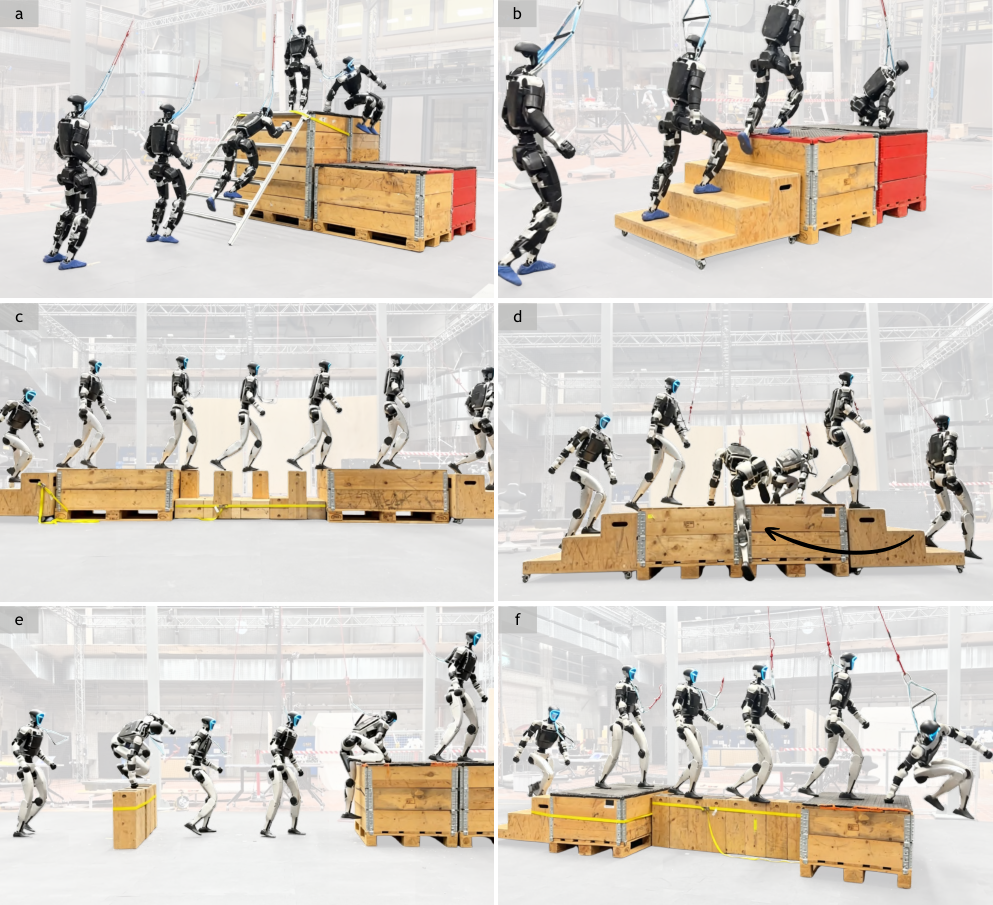
Een preprint van ETH Zürich en medeonderzoekers beschrijft Attention-based Contact Planning. De besturing plant steunpunten voor negen lichaamsdelen, waaronder handen, voeten en knieën. Menselijke bewegingsvoorbeelden helpen bij de training; tijdens uitvoering is geen vooraf opgenomen bewegingsbaan nodig. Op een fysieke G1 tonen de auteurs onder meer ladderklimmen, trappen, over obstakels klimmen en herstel na verstoringen. Waarneming en besturing draaien op de Jetson Orin van de robot, met Livox-lidar voor de omgeving. De studie bevat daarnaast uitgebreidere simulatieproeven. De aanpak werkt naar opgegeven lokale doelen; zelfstandig een route door een heel gebouw kiezen valt buiten dit onderzoek.
Wat betekent dit?
Meer lichaamsdelen als steun gebruiken vergroot de bewegingsmogelijkheden. De labproeven zeggen nog weinig over herhaald veilig werken tussen mensen op een drukke locatie.
Bron: Junzhe He en medeonderzoekers, ACP-preprint ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.