SWAP laat G1 met zijn hele lichaam obstakels ontwijken
De studie toont bukken, zijwaarts bewegen en draaien in het lab. Extra LiDAR en motion capture ondersteunen de proeven.
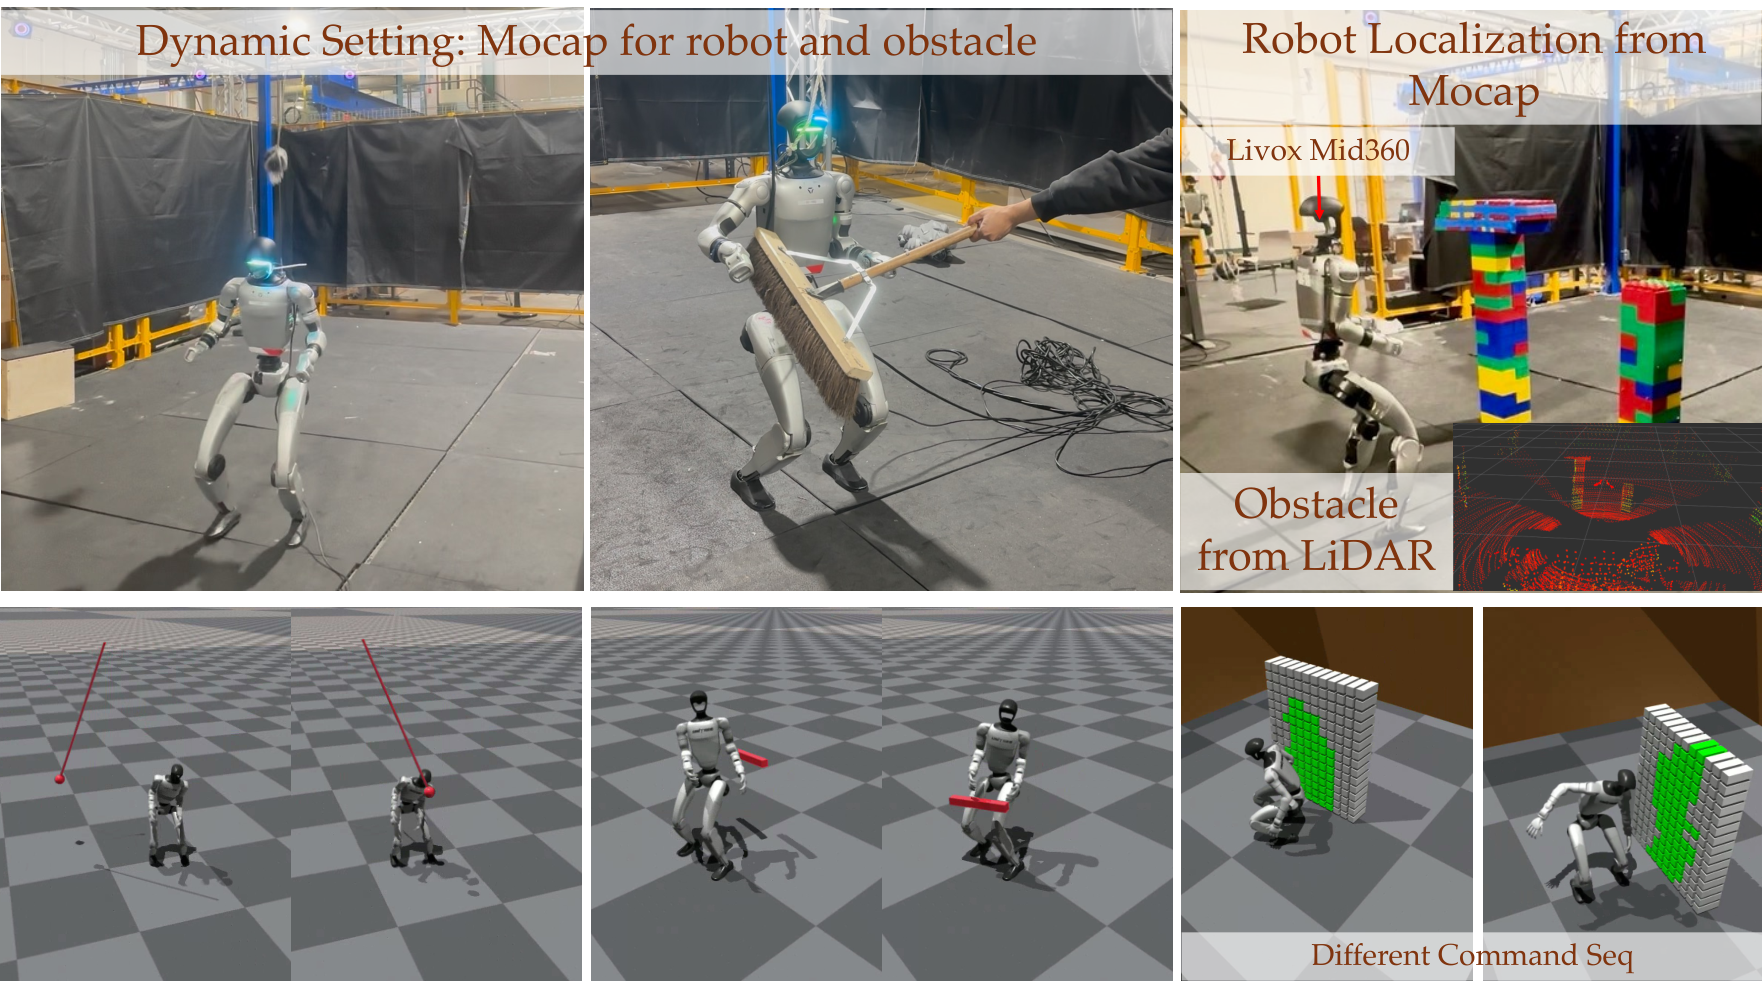
Onderzoekers van Carnegie Mellon en Amazon FAR beschrijven SWAP in een preprint van 19 oktober. Een planner stelt meerdere ontwijkbewegingen voor; een aparte regelaar bewaakt de balans. Zo kan een Unitree G1 bukken of zijwaarts langs een obstakel gaan. De fysieke robot gebruikt een Livox Mid-360-LiDAR en een NVIDIA Jetson Orin. Motion capture bepaalt zijn positie en die van bewegende obstakels. Per opstelling zijn slechts vijf fysieke proeven uitgevoerd, waarvan er drie of vier slagen. Het gemiddelde succespercentage van 88,3 procent betreft simulaties, niet de fysieke robot. Het project vermeldt code en video’s nog als ‘coming soon’.
Wat betekent dit?
Ontwijken vraagt meer dan een vrije route voor de voeten. Deze kleine labproef is een stap, maar bewijst nog geen veilige inzet tussen bezoekers.
Bron: Zeji Yi en collega’s, SWAP-preprint ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.